

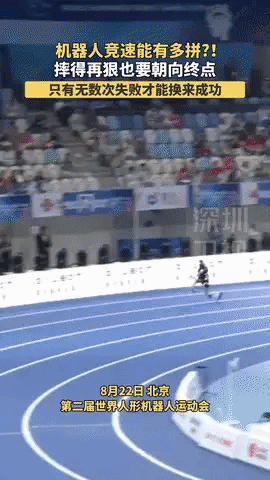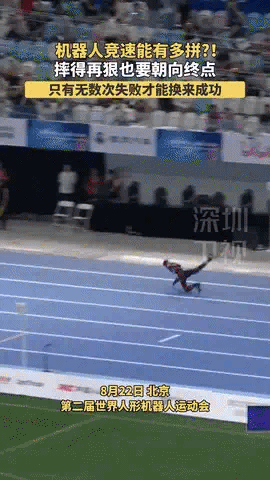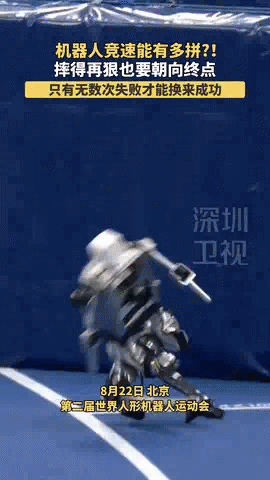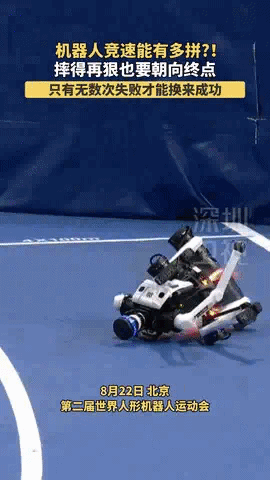
【为啥大多人形机器人最终都是撞墙摔停的?它们不会刹车吗?】因为不刹车才能跑得最快啊,实际上它们可以做到刹车,只是刹车了意味要提前减速,比赛比的就是最高速度,如果是去掉软垫,把规则改成,如果不能在有效范围内停下作为规则,那肯定就不是这个情况了。
比如在400米赛程上,也是可以做到转弯配速的,只是这时候的速度肯定没有不塞车来的快。
目前这种撞软垫的方式,为的就是测试 100 米的最高速度,同时也是比较看起来比较爽的,看着火花四溅的场景,就突然想起战锤:赞美万机之神,愿齿轮运转顺畅,电路拒绝短路,愿圣油安抚每一个愤怒的晶体管,让机魂永不咆哮赞美万机之神(Omnissiah)!愿齿轮运转顺畅,电路拒绝短路,愿圣油安抚每一个愤怒的晶体管,让机魂永不咆哮。
实际上就类似于给机器人解开了安全约束器的感觉,实际上我感觉机器最高速度赢过还是四足,双足跑起来局限性还是太大了,跑步这种事情就应该四足才带劲:谁规定就一定要正常人类跑姿的,这次的那个“娇羞跑”就很带感,而且还跑夺冠了,400米 45.66 秒,当时采访的时候还提到了,这个跑步姿态是由机器人在仿真环境中,自我学习迭代出来的,没有专门特调,也就是说,机器人自己觉得这个姿势跑起来更快:采访里也提到了,如果机器人觉得自己的腰和腿更强,手臂有些弱,但又希望速度更快,它就会把身体不断前倾,重心前压,步频快了,还想让步长更长,迈得快,所以跑起来看着非常夸张。
比如摆臂跑,因为摆臂多了,机器人肩部关节有可能会负担过重,但是扭腰用胯去跑数据表现出来会更,所以不要用人类的思维去思考机器人,也许机器人阴暗爬行的速度更快呢?

启远网配资提示:文章来自网络,不代表本站观点。